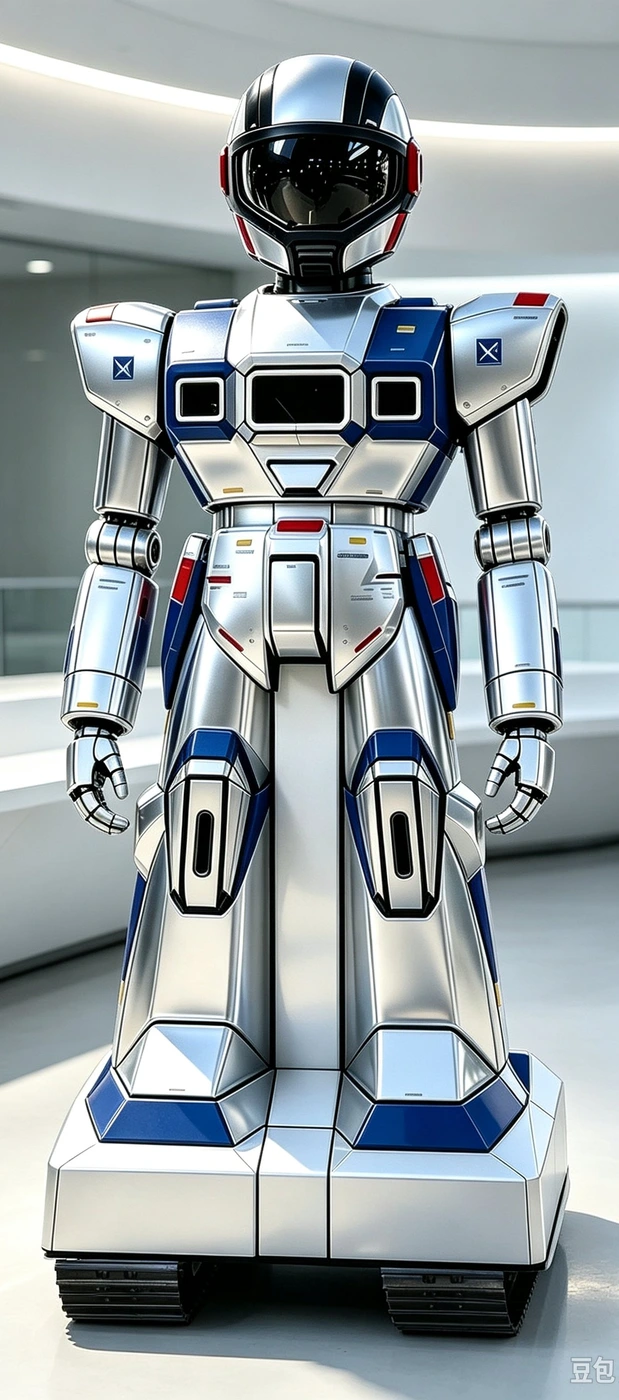
灵动脑袋 · 高转速高精度云台
360° 水平 / 90° 俯仰,转速 >720°/s,旋转精度 <1′,变倍对焦毫秒级。每天 24 小时不间断转动,头部设计寿命 10 年以上。
 知行合一
HEYI WISE
Why Zhixing Heyi
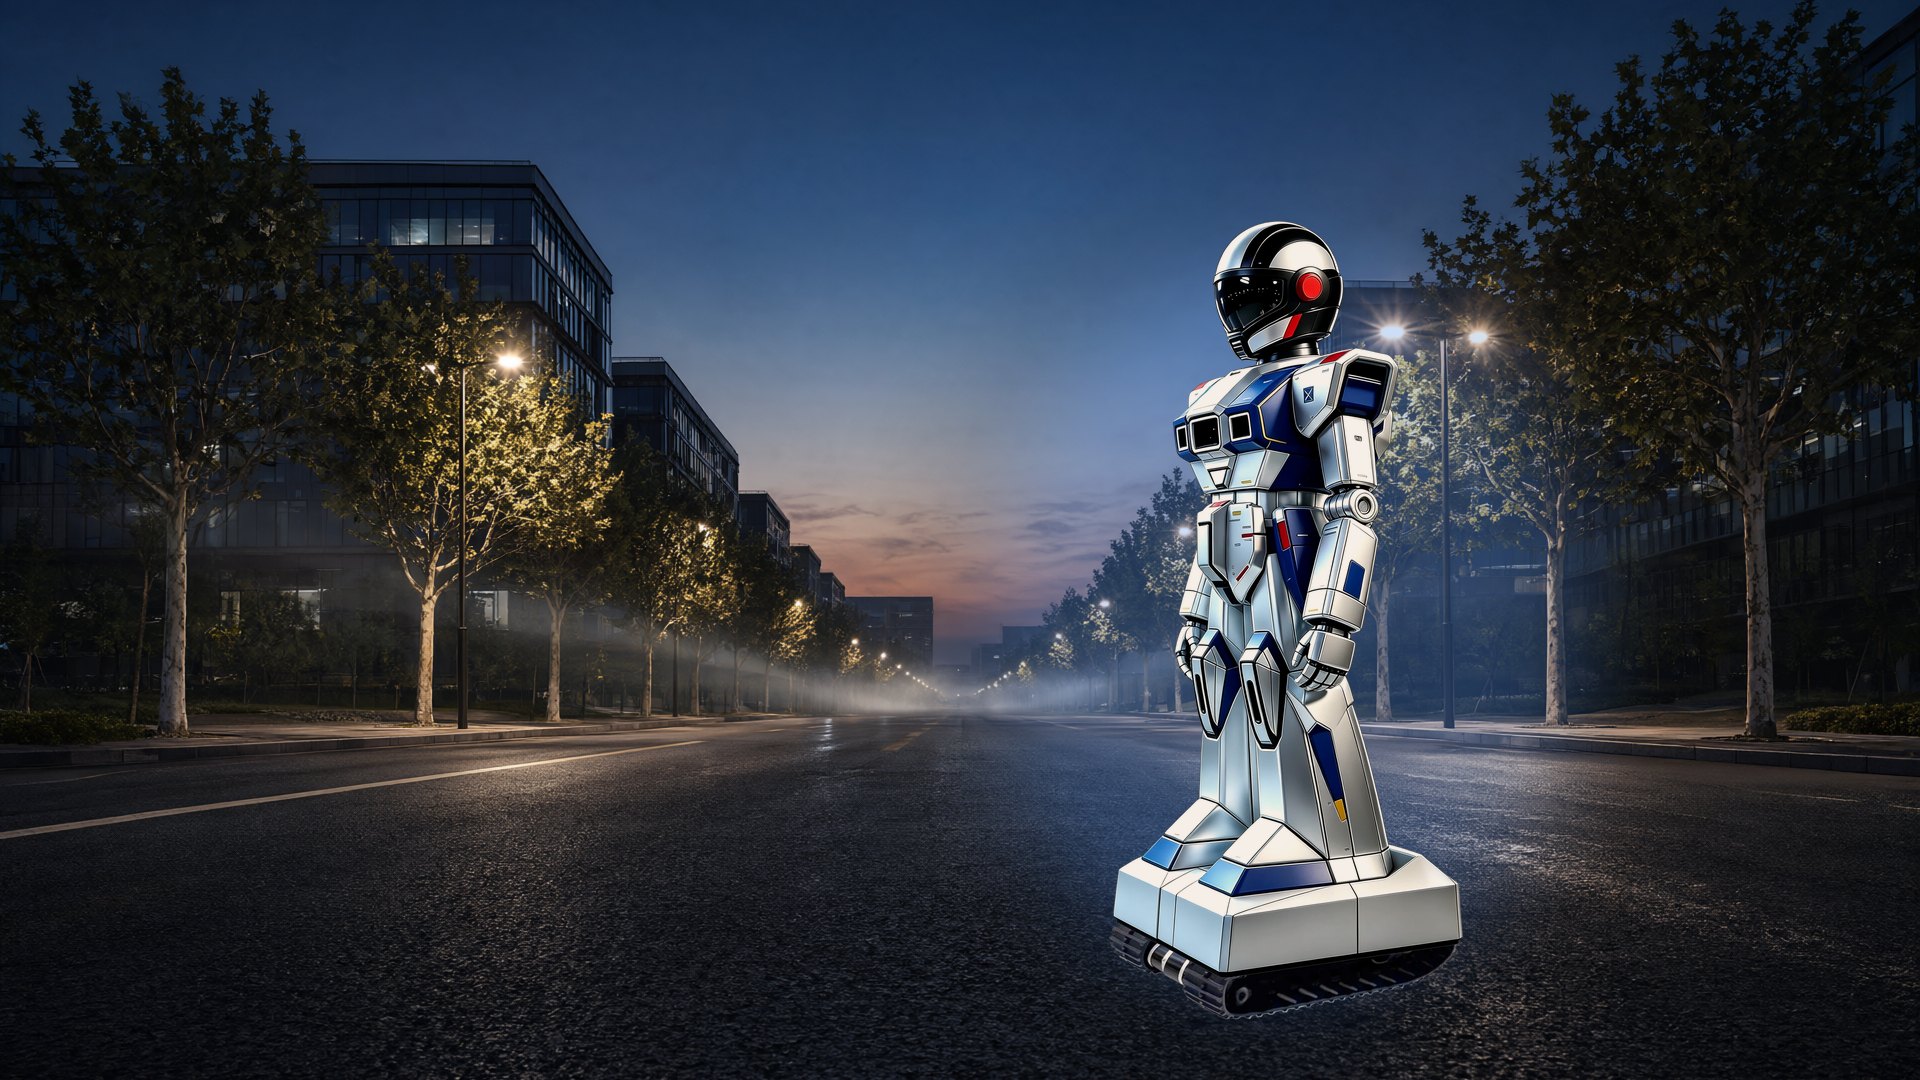
固定摄像头只能守着一个点位,人工巡逻受体力、经验和天气左右。 我们把研发重心放在三件事上:让机器人看得清、看得远,知道自己在哪里, 并且能够被指挥中心统一调度。这三件事决定了巡逻巡检能否真正替代人。
头部可 360° 水平旋转、90° 俯仰,转速超过 720°/s;旋转精度优于 1′,即 1 公里外误差不超过 0.2 米;镜头变倍与对焦达到毫秒级,远处目标也能瞬时锁定。
可见光视觉读取仪表与人员特征,红外热成像逐点测温,激光单元负责远距离测距与气体检测。多模态数据在边缘端融合,单一手段的漏检被交叉验证补上。
北斗 RTK 与激光 SLAM 融合定位达到厘米级,机器人知道自己与目标的经纬度、海拔与朝向;多台机器人之间可接力跟踪、就近支援、故障自动补位。
Products
同一台「灵动脑袋」机器人平台,按行业需求配置感知模块、防护等级与业务接口,形成面向公共安全、教育行业与电力运维的三条产品线。
Core Technology
从感知、定位、算力到机体防护与集群调度,每一项指标都对应现场的真实约束,而不是纸面参数。
360° 水平 / 90° 俯仰,转速 >720°/s,旋转精度 <1′,变倍对焦毫秒级。每天 24 小时不间断转动,头部设计寿命 10 年以上。
高清可见光、红外热成像与激光检测三路并行。仪表读数误差 ≤5%,红外温差 >5℃ 自动报警,气体泄漏可被激光单元提前发现。
北斗 RTK 与 3D 激光 SLAM 融合,遮挡与电磁干扰区仍保持毫米级定位。机器人与被锁定目标的经纬度、海拔同步进 GIS 地图。
Jetson AGX Orin 提供 275 TOPS 算力,多路高清与红外视频在机器人本地完成推理,端到端延迟 <100ms,不依赖云端回传。
5G 低时延网络下指令毫秒同步。单点发现异常即广播触发邻近机器人就近支援,并同步推送至公安或应急指挥中心。
特殊改性材料机体满足 IP66 防尘防水、防火防腐蚀,防护等级达 NIJ 防弹标准;续航 8 小时,换电坞支持 24 小时不间断值守。
Scenarios
不同场景的约束完全不同:街面要防冲撞,校园要护学与预警,园区要访客与车辆管理,变电站要防高低温与粉尘,厂区与野外则要应对噪声、风沙与无人值守。方案随场景变,机器人平台不变。
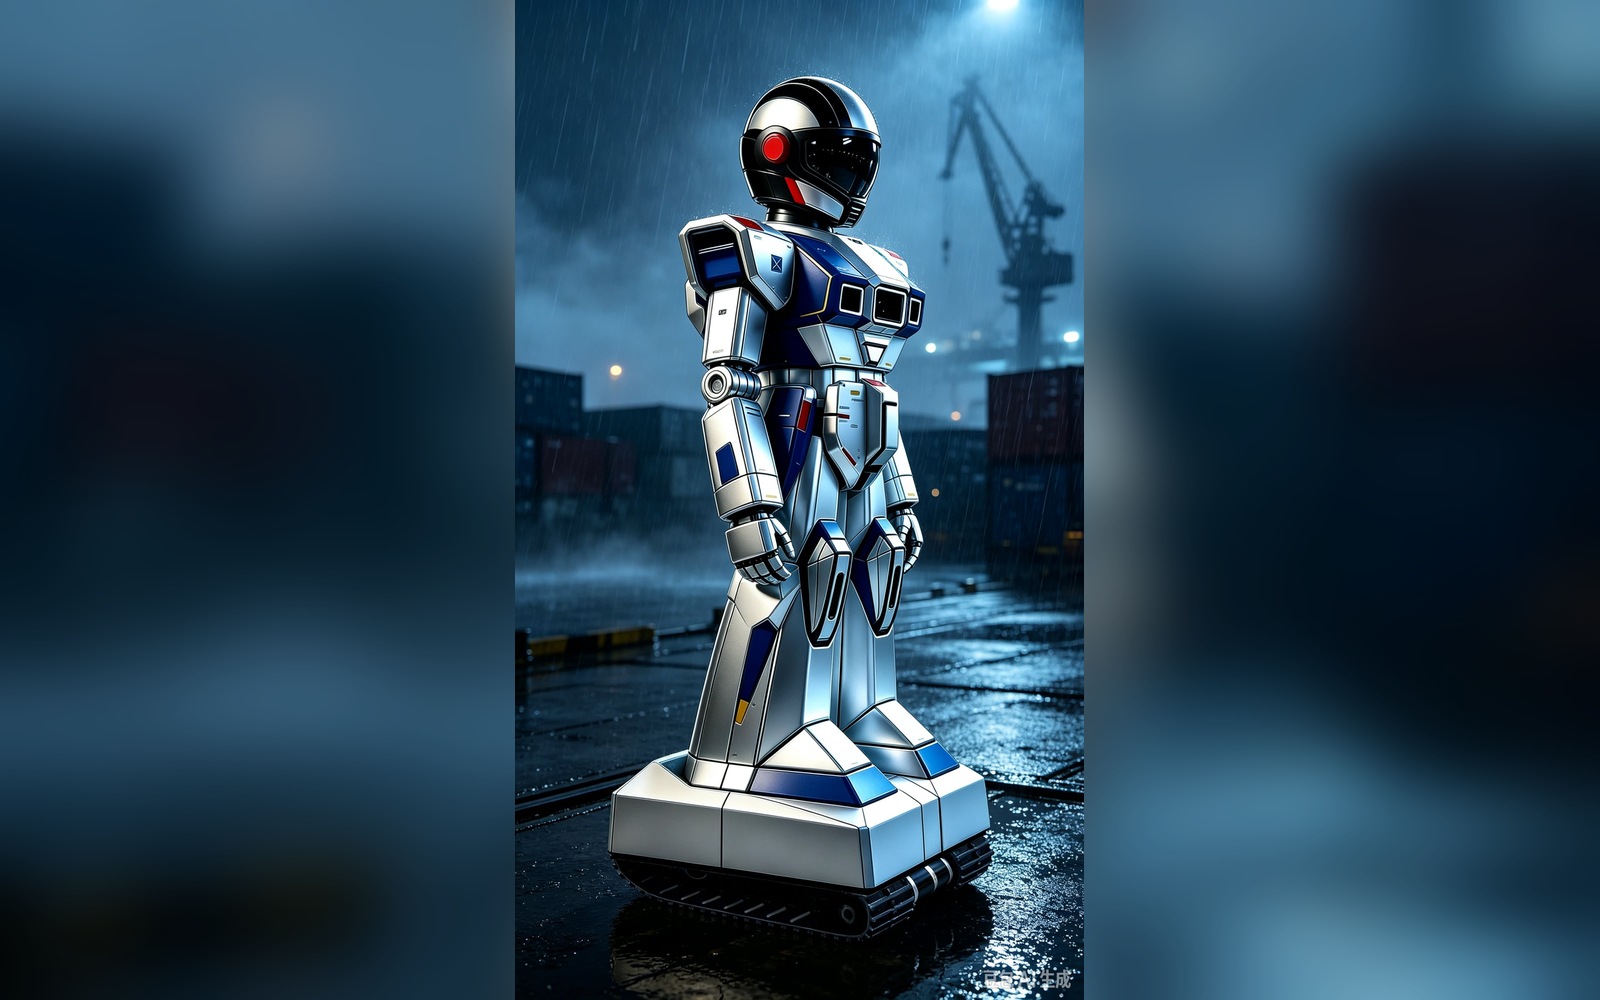
替代固定摄像头覆盖不到的盲区,访客引导、车辆违停识别、夜间周界巡查一并完成。
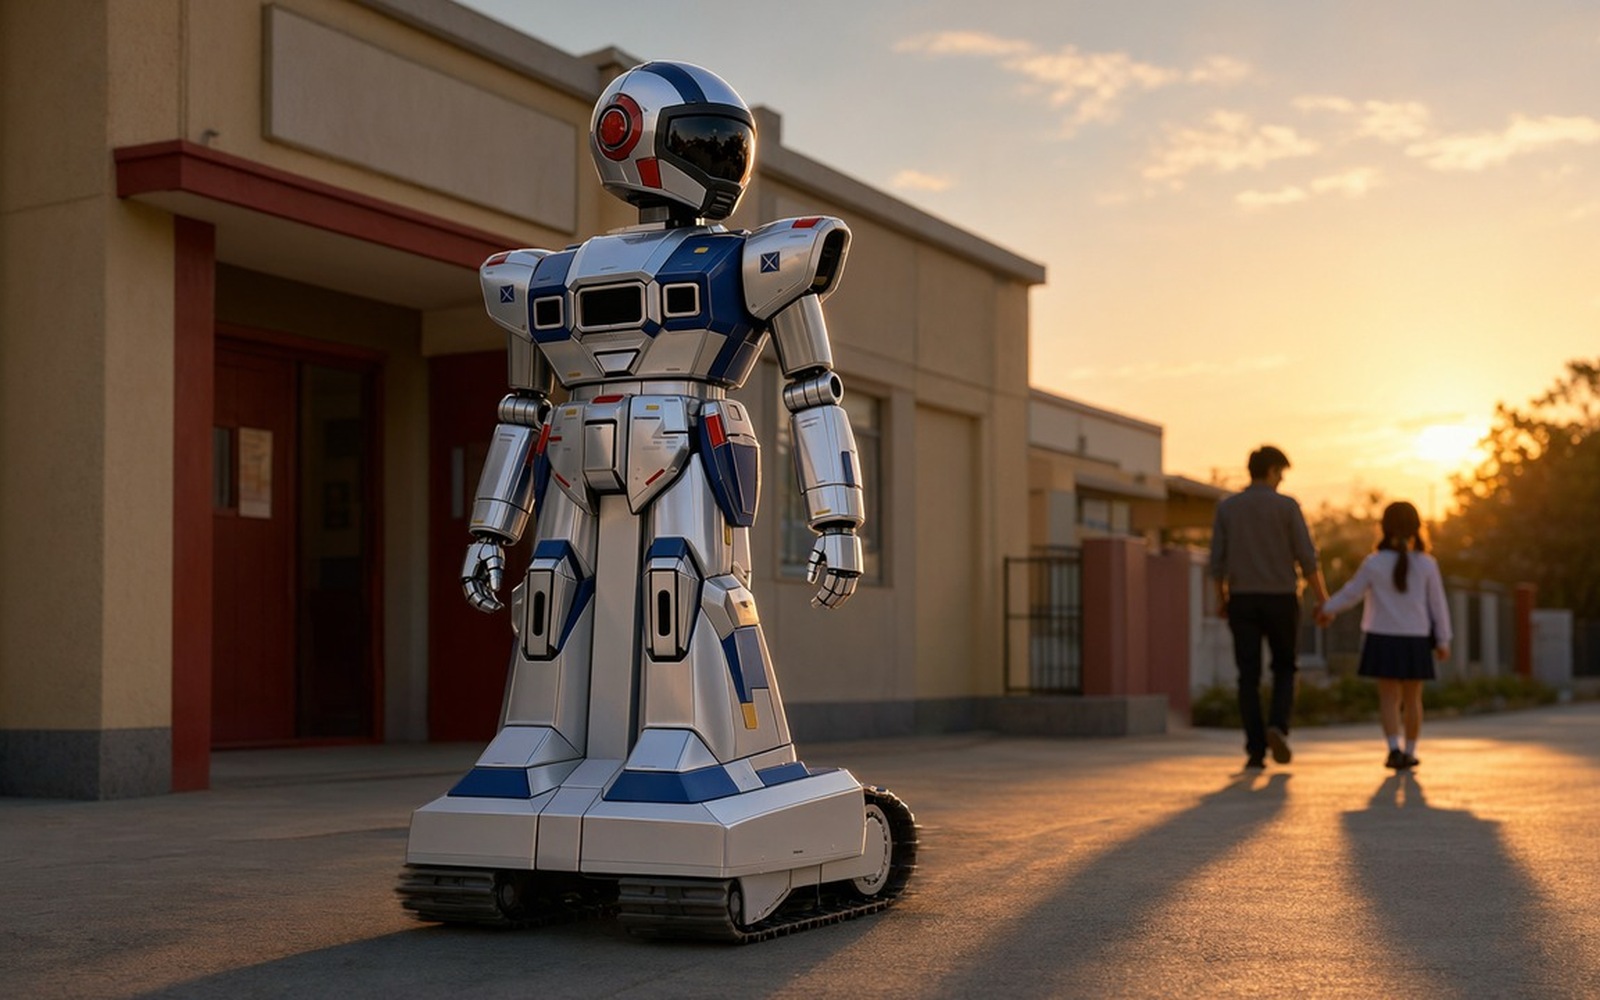
上下学时段在校门承担护学岗,日常巡逻覆盖操场、楼道与易聚集区域。
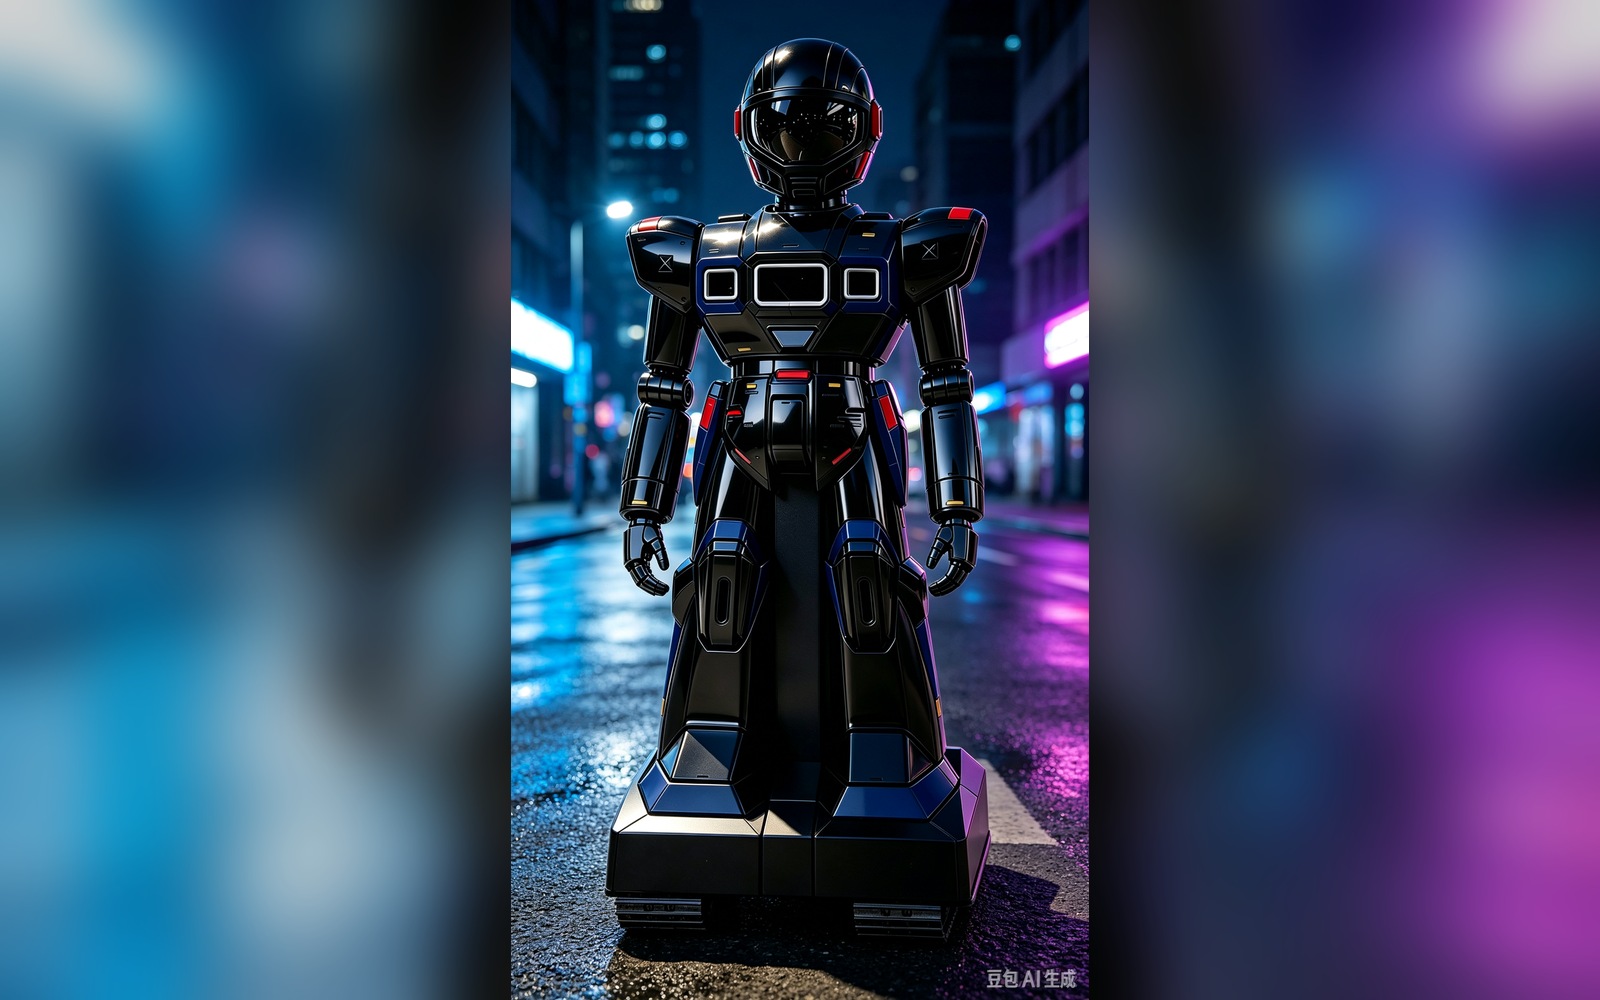
机器人作为前端「超级触角」接入联勤指挥部,实现多部门指令的无缝流转。
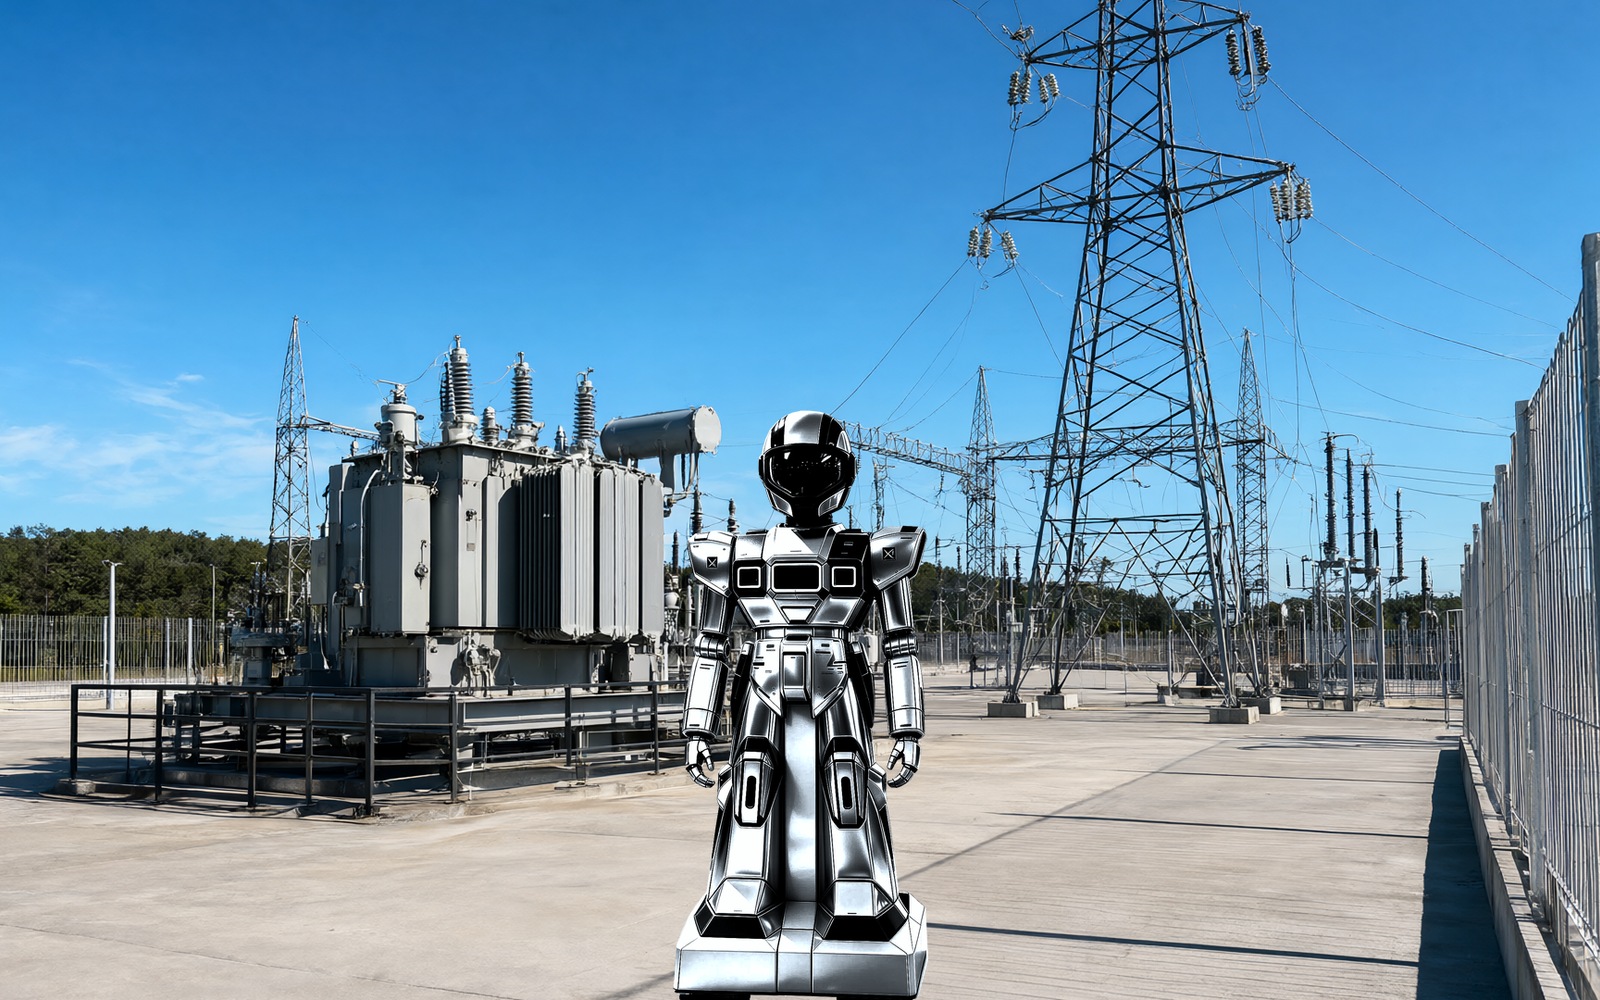
面对碎石路面、电缆沟盖板与雷雨冰雪,替代人工完成高频次设备巡视。
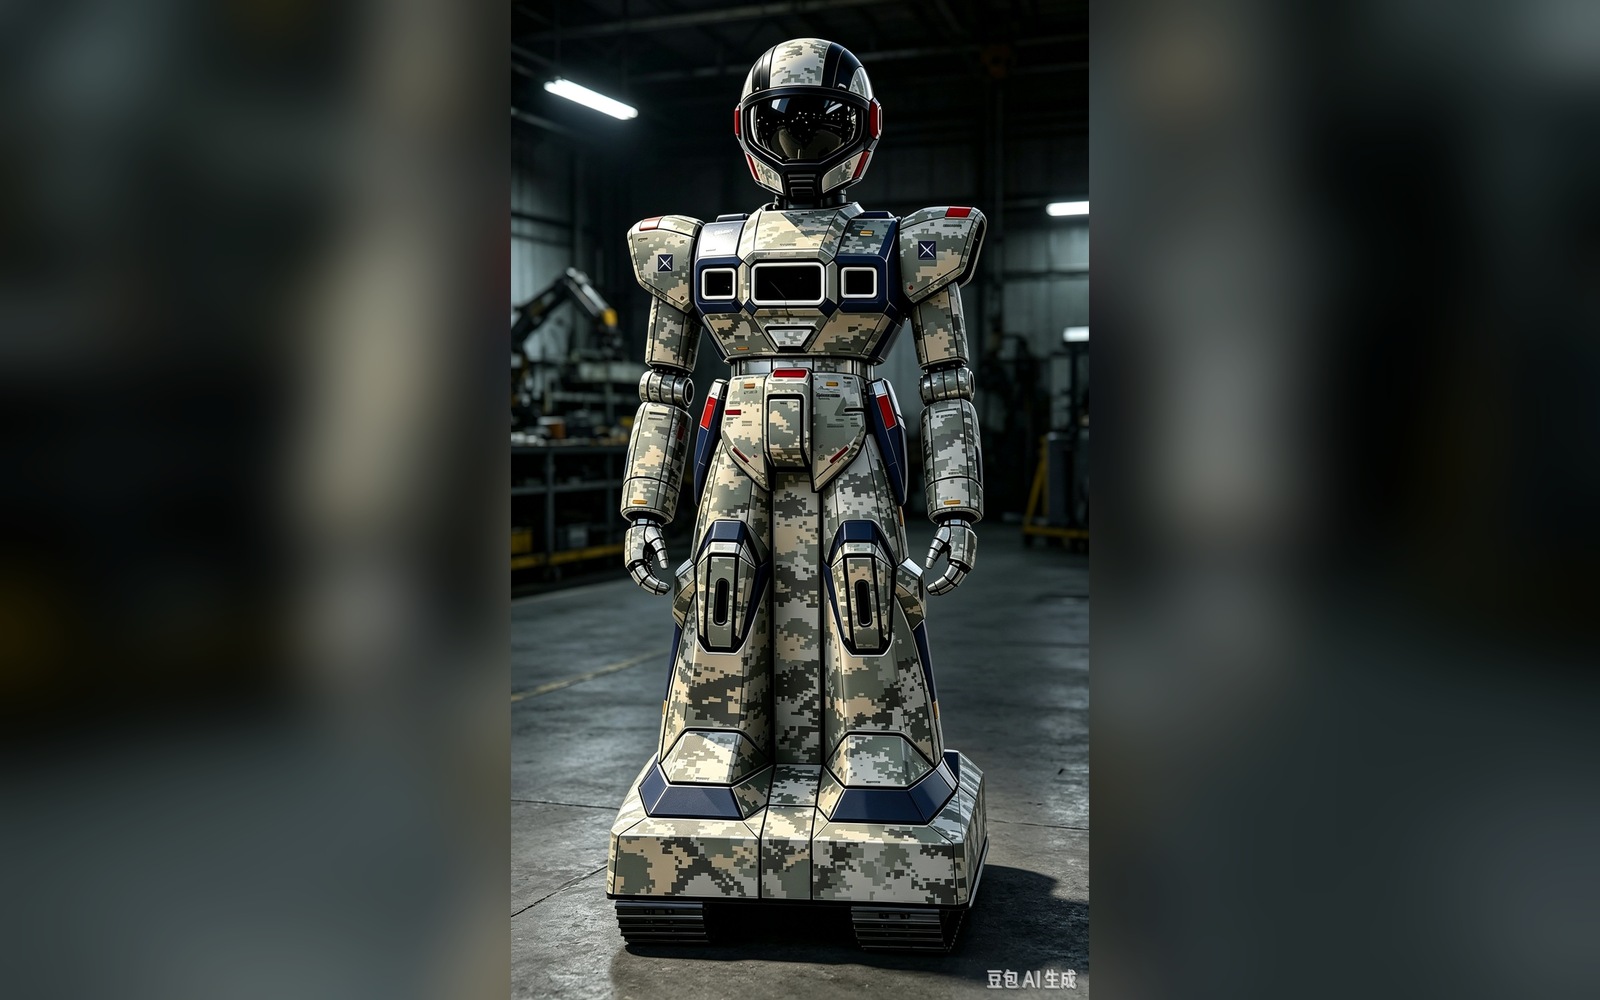
面对高噪声、粉尘与复杂设备区,机器人按班次自主巡检,替代人工完成重复性巡查。
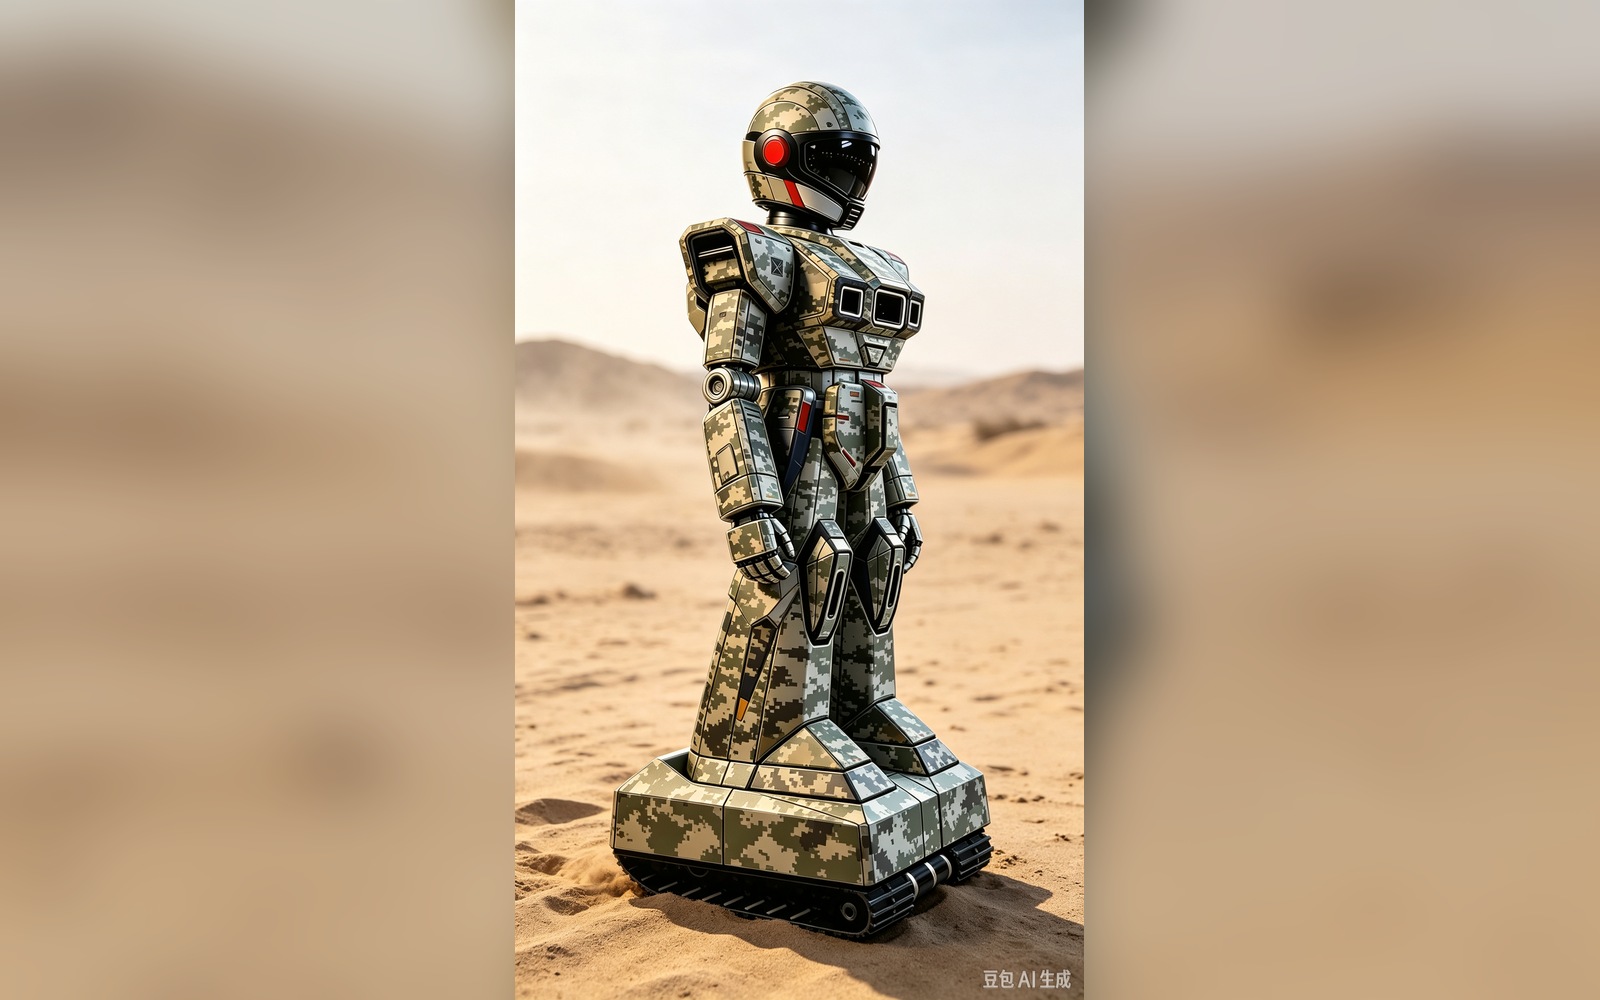
针对高温、风沙与无人值守的野外设施,机器人可完成长距离巡线与异常上报。
Control Center
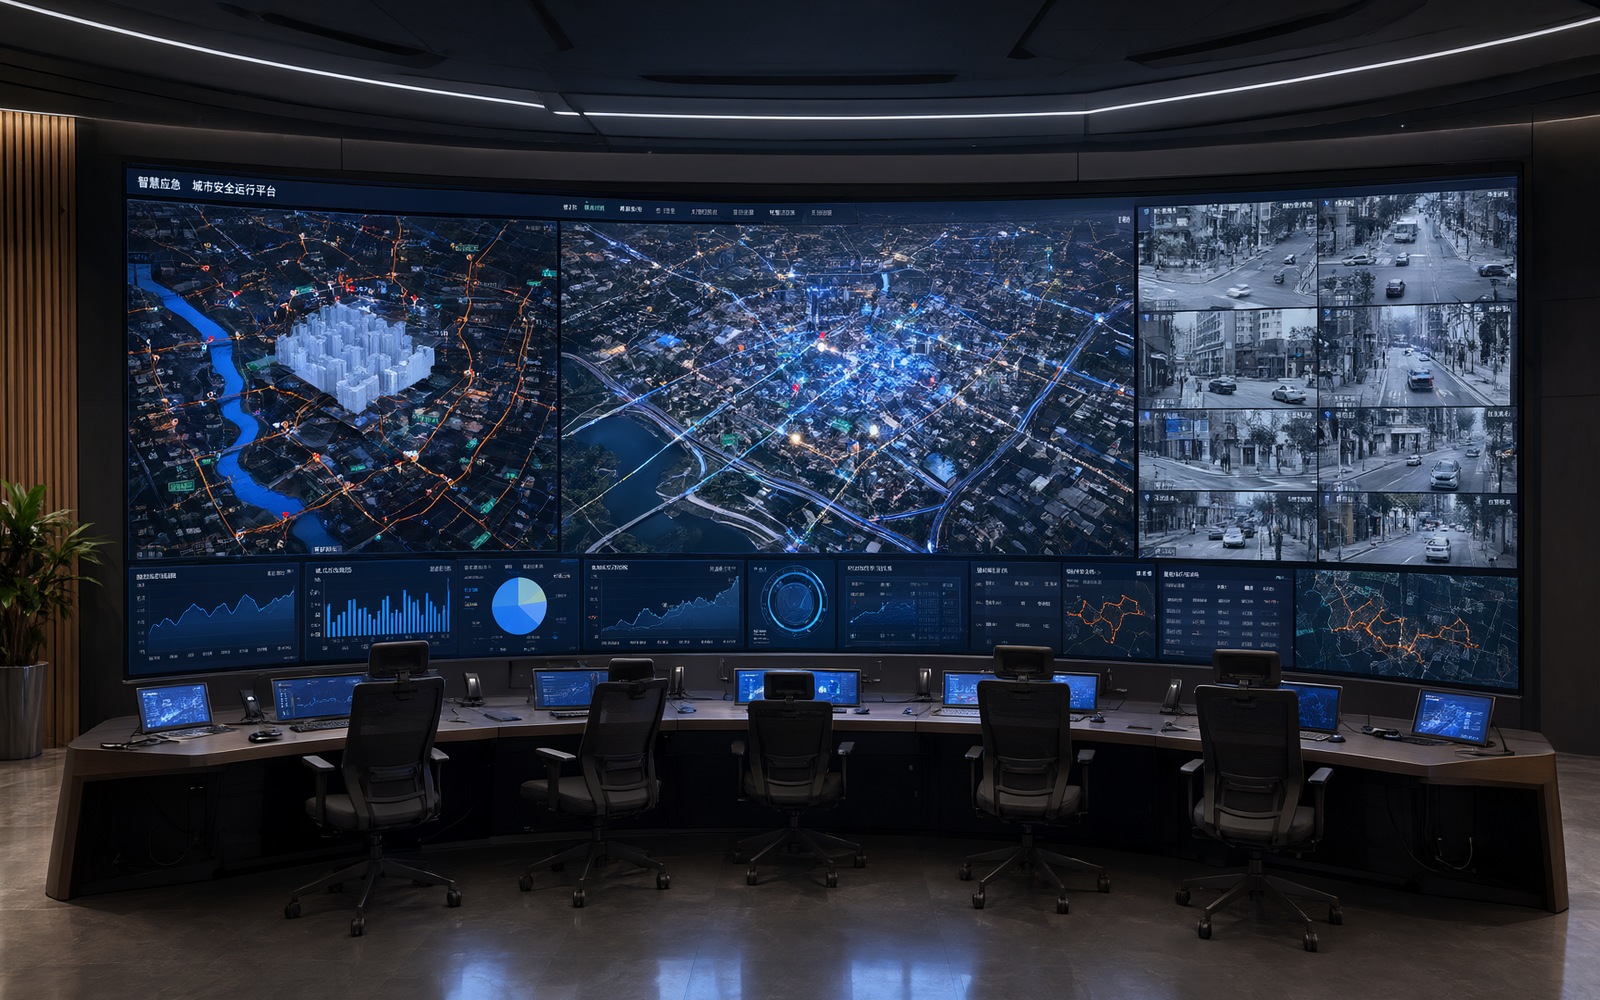
以机器人为终端节点的智慧安全大平台,把视频、声音、识别结果、目标态势与定位数据汇总到一张三维 GIS 地图上, 支撑多级调度、事件驱动处置与设备联动,而不是只做画面展示。
Projects
团队核心技术与产品方案已在智慧城市与电力行业项目中完成验证,并在河南本地持续开展行业落地。
机器人视觉系统与指挥平台在智慧城市建设中应用,实现 360° 无死角场景覆盖与目标细节超近景捕捉。
机器人产品与指挥平台持续应用,验证了高速锁定、目标轨迹捕获与集群调度在真实城市场景中的可用性。
面向 35kV 及以上户外变电站,开展基于具身智能的全域巡视方案设计与样机验证。
How we work
机器人不是买回来插电就能用的设备。我们用四步把方案落到现场。
测量巡逻路线、路面条件、网络覆盖与供电点位,确认机器人与换电坞的落位。
按任务定义感知配置、路线与布防规则,输出点位图、接口清单与验收指标。
建图、标定、联调指挥中心,完成与公安、校园或电力业务系统的数据对接。
培训使用人员,提供远程诊断与定期巡检,模型持续迭代升级。
告诉我们场地类型与巡逻任务,我们带着机器人到现场走一圈,用真实画面代替产品手册。